01研究议程
预测
面向具身智能体的预测世界模型
构建以视觉、本体感知和接触为依据的紧凑潜在状态,长期目标是实现可自我纠正的灵巧操作。
研究定位
03 个相互关联的问题
智能体如何识别现有证据已不足以支持行动,并纠正状态中真正失效的部分,而不是盲目继续?
可靠的具身智能体需要可预测的状态表示,并使其中的判断始终能够追溯到视觉、本体感知、接触以及信息来源。
我研究智能体如何将决策锚定到正确证据,识别证据何时不足,并在行动前进行有针对性的纠正。
通过潜在预测世界模型实现可自我纠正的灵巧操作。
预测
构建以视觉、本体感知和接触为依据的紧凑潜在状态,长期目标是实现可自我纠正的灵巧操作。
核验
追踪哪些证据可以控制行动,并识别环境变化何时破坏了操作义务,而不只是改变了一个无关值。
纠正
在视频定位仍可修复的解码层中找到时空证据,并检验不一致的时间推理。
决策边界 / 研究议程
视觉、本体感知、接触与信息来源在证据边界汇合。核心问题是:证据不足时,应继续行动、修正相关状态,还是停止。
个人影像 / 02 帧
两张照片,不附加研究叙事。
代表工作
02 项重点记录
具身灵巧操作
真实系统工作涵盖灵巧手策略训练、跨平台集成,以及正在推进的 G1 全身与灵巧手联合训练。
使用 NVIDIA GR00T,在 Tianji 机械臂搭载的 Wuji 灵巧手上完成多项操作任务训练。 将同一 Wuji 灵巧手迁移并集成到 Unitree G1 人形机器人,并与团队的 GMT 控制栈连接。
产业研究 / 2026 年 4 月至今
两项已完成的基础工作、一条进行中的训练路径和一条规划中的数据路径,共同汇聚到当前的 G1 全身与灵巧手联合训练项目。
STEAR
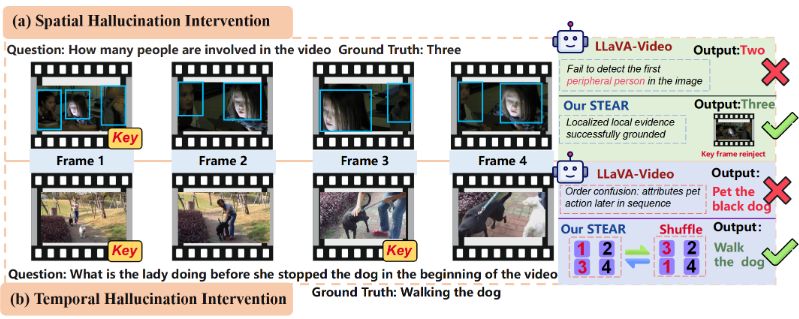
STEAR: Layer-Aware Spatiotemporal Evidence Intervention for Hallucination Mitigation in Video Large Language Models
在高熵解码步骤中,一个由当前词元条件化的中间层证据假设,可以同时支持定位修复与时间反事实检验。
STEAR 选择由当前词元条件化的视觉证据,在对定位敏感的中间层重新注入该证据,并在单次视频编码过程中复用它来构建时间反事实。
论文
03 篇公开预印本
PACT
当不可信信息的来源被允许绑定到带有权限的工具参数时,它才会构成危险。
PACT 为工具参数分配语义角色,在重新规划过程中持续追踪取值来源,并在执行前依据角色对应的信任契约逐项检查参数。
SkillGuard
技能漂移发生于环境变化违反了承担实际角色的执行契约,而不是每次引用值发生变化时。
SkillGuard 将操作义务与附带提及分开,只核验承担实际角色的环境契约,并利用违约信息定位修复位置。
STEAR
在高熵解码步骤中,一个由当前词元条件化的中间层证据假设,可以同时支持定位修复与时间反事实检验。
STEAR 选择由当前词元条件化的视觉证据,在对定位敏感的中间层重新注入该证据,并在单次视频编码过程中复用它来构建时间反事实。
研究轨迹 / 2026
长期研究议程面向具身智能:构建紧凑的预测状态,将其锚定到真正影响决策的证据,并使其能够在行动前发现并修正自身失效。
履历
教育 / 经历 / 荣誉
高瓴人工智能学院
经历
2026 年 4 月至今 / 进行中
项目负责人 · Beijing Noetix Robotics Technology Group Co., Ltd.
真实系统工作涵盖灵巧手策略训练、跨平台集成,以及正在推进的 G1 全身与灵巧手联合训练。
使用 NVIDIA GR00T,在 Tianji 机械臂搭载的 Wuji 灵巧手上完成多项操作任务训练。
将同一 Wuji 灵巧手迁移并集成到 Unitree G1 人形机器人,并与团队的 GMT 控制栈连接。
正在推进 G1 全身与灵巧手联合训练,围绕协调、操作与鲁棒性持续迭代。
规划受 HumanEgo 启发的可穿戴眼镜示范与人手到灵巧手的重定向流程,以减少针对单项任务采集真实机器人示范的需求。
2025 年 6 月至 8 月 / 已完成
副队长 · RUC-HUHA 人形机器人队
参与一支 11 人人形机器人团队的系统集成、实机调试与协作统筹。
搭建并调试 VR 到 ROS 的遥操作流程,包括用于双臂控制的相对坐标映射与工作空间比例缩放。
参与基于 MoveIt2 的双臂运动规划与仿真到现实部署,调试执行偏差、工作空间、碰撞规避与安全问题。
代表荣誉
团体第二名
RUC-HUHA 人形机器人队
北京赛区一等奖
北京市优秀项目资助